-
メール
info@auniontech.com
-
電話
15601689581
-
住所
上海市徐匯区虹梅路2007号6号棟3階
Shanghai Haoliang Optoelectronic Equipment Co., Ltd
機械視覚三次元イメージング技術概要(一)
日付:2025-10-17読み:0
機械視覚三次元イメージング技術概要(一)
3 Dイメージング技術の概要
三次元イメージングは、伝統的な二次元イメージングに基づいて深さ情報を追加し、さらに高精度の位置決め、識別、検査任務に適任することができ、現在では消費電子、医薬及び工業分野に広く応用されている。
データ取得方式によって接触式と非接触式の2種類に分けることができる。接触式は損傷の有無によって被測定対象を非破壊と非破壊の2種類に分けることができる。非接触式は信号の使い方によって伝送式と反射式に分けることができる。反射式はさらに光学と非光学の2種類に分けることができる。光学式は、人工光源を追加する必要があるかどうかによって、能動式と受動式の2つのタイプに分けることができる。受動視覚イメージングは、2次元画像ピクセルの階調値によって測定されるカメラによって受信されたターゲットシーンによって生成される光放射情報にのみ依存する。
受動視覚は、室内、目標シーンの放射動的範囲が大きくない、遮蔽されていない、シーン表面が滑らかではなく、テクスチャや幾何学的特徴がはっきりしているなど、特定の条件下での3次元イメージングの場合によく使用され、立体マッチングによってマッチングポイントを探しやすい。能動立体視は、符号化構造光、レーザ変調などの光変調を用いて対象シーンに照射し、対象シーン表面の点を符号化し、そして取得したシーン画像を復号し、画像間のマッチング点を確実に求め、三角法によってシーンの3次元情報を求める。能動立体視の利点は耐干渉性が強く、環境に対する要求が高くなく(例えばバンドパスフィルタリングによる環境光干渉の除去)、三次元測定精度、再現性と信頼性が高く、欠点は構造が複雑なシーンに対して遮蔽問題が発生しやすいことである。次の図に示すように、撮像原理に基づいてさらに細分化することができます。

接触式はプローブやプローブで被測定物の表面に沿って移動する必要があるため、大きさが制限され、被測定物を傷つけやすく、精度も比較的に悪い。3座標測定機(Coordinate Measuring Machine、CMM)のように、プローブと物体表面上の離散点を通じて測定対象の3次元情報を測定する。現在、三次元イメージングは光学原理を利用した非接触式を主とし、より安全で、より効率的で、より正確であることが多い。直観的な例としては、従来、道路工事業者が坑凹道の補修に使用していた直尺のような金属棒を用いて深さを測定し、経済的で効率的なソリューションはなかったが、3次元光学イメージング技術の応用に伴いこのプロセスが変更された。
本文は主に機械視覚分野の主流の三次元イメージング技術を討論し、飛行時間、構造光、レーザー三角、両目立体視及び光場イメージング技術を含み、最後にミリ波レーダとレーザーレーダ及び各三次元イメージング方案の応用シーンと精度レベルの比較を補足的に紹介する。
ひこうじかんほう
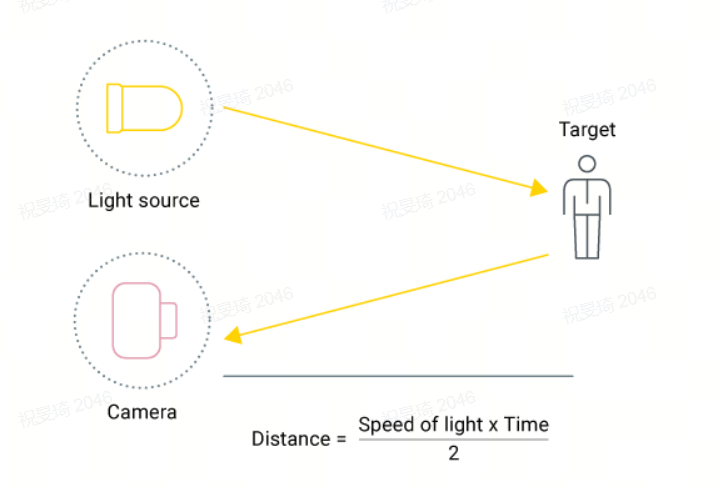
飛行時間(Time of Flight、ToF)は、発光ダイオード(Light Emitting Diode、LED)またはレーザーダイオード(Laser Diode、LD)を用いて赤外光信号を放出し、信号の放出と帰還の時間差に基づいてセンサと被測定物との距離を測定する。ToFカメラは、レーザーなどの変調光源を用いて被測定物を能動的に照明し、その後レーザー波長に敏感なセンサーで反射光を捕捉して距離を測定する。センサは撮像髪から光を放射し、カメラが発光光を受信するまでの間の時間遅延∆tを測定する。時間遅延はカメラと物体の間の2倍の距離(往復)に比例し、したがって、距離は深さ=cΔt/2と推定することができ、ここでcは光速を表す。このプロセスは超音波と似ており、後者は光ではなく音で距離を測定し、レーダーは電波で距離を測定する。超音波に比べて、飛行時間(ToF)カメラは高(深さ)精度の高解像度深度マップ(空間解像度はRGBカメラに匹敵する)をより迅速に生成することができ、しかもより広い範囲をカバーすることができる——結局、光速は音速よりはるかに大きい。レーダーの探知距離はもっと遠いが、飛行時間(ToF)の正確性と解像度はyiより優れている。
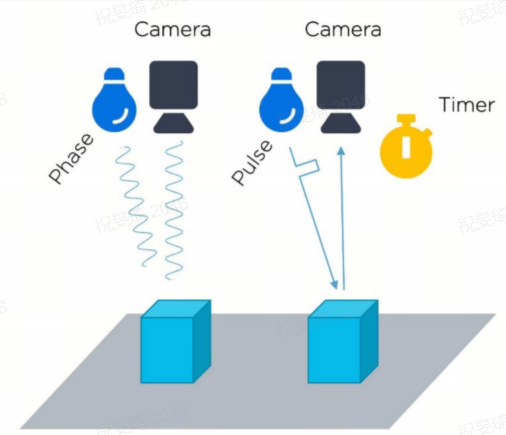
現在、連続波(CW)法とパルス法の2つの最も一般的な方法が存在する。送信と受信の光パルス間の位相シフトを測定する間接飛行時間(iToF)と呼ばれることもある連続波(CW)法。パルス法は、送信されたパルスと受信された光パルスとの間の経過時間を測定する直接飛行時間(dToF)と呼ばれることもある。この方法は3 Dレーザーセンサーの原理と基本的に類似しているが、3 Dレーザーセンサーは点ごとにスキャンし、ToFカメラは同時に画像全体の奥行き情報を得る。注目すべきは、現在実施されており、市販されているほとんどの連続波ToFシステムはCMOSセンサを使用しており、パルスToFシステムは非CMOSセンサ(特にCCD)を使用している。CW iToFイメージセンサを使用する利点の1つ:それらは伝統的な半導体インフラストラクチャに基づいて大規模な量産を行い、経済的なコストで高画素密度の短距離イメージングを実現することができる。iToFか、dToF深度イメージングシステムかを選択し、最終的にはアプリケーション要件と使用環境に依存します。iToFは、高空間分解能を必要とする短距離イメージング(0.5メートル、5メートル、10メートル)に適している。dToFは、空間解像度が高くない遠距離撮像に適しています。人工知能(AI)と光学系の設計により、iToF技術とdToF技術を選択する境界線はそれほど明確ではなくなった。環境を感知できるスマートエッジシステムでは、iToFとdToFセンサはいずれもRGB画像と慣性センサと統合され、AIの助力の下で性能を向上させ、アーティファクトを除去する。
マウスがコンピュータのインタラクションを変え、タッチスクリーン技術がスマートフォンやタブレットの普及を促したように、飛行時間(ToF)技術は非接触3 Dインタラクションの実現を支援している。工業4.0の発展を推進する上で、飛行時間(ToF)技術は類似の効果がある。品質検査のための工業機械視覚から、資産管理のための体積検査、そして自主(設備)生産を推進するナビゲーション技術まで、製造業界はこれらのセンシング技術を採用し始め、劣悪な工業環境に適した高解像度システムに徐々に移行している。現在、私たちの周りでは飛行時間(ToF)技術を用いた応用が次々と現れており、自動車のコクピットの安全から家庭の運動設備、そしてゲームや画面のリアルな3 D遠隔協力に至る。倉庫、桶、大型貯蔵タンクの埋蔵量検査にも広く応用されている。飛行時間(ToF)技術の将来の応用の一つは自動運転自動車におけるレーダー、LIDAR、その他の深さセンサの補充である。
現在のコンシューマークラスのToF深度カメラには、マイクロソフトのKinect 2、MESAのSR 4000、Google Project Tangoで使用されているPMD TechのToF深度カメラなどがある。これらの製品はすでに体感認識、ジェスチャー認識、環境モデリングなどの面で多くの応用を得ており、最も典型的なのはマイクロソフトのKinect 2である。
ToFイメージングは大視野、遠距離、低精度、低コストの3 D画像収集に使用でき、その特徴は:検出速度が速く、視野範囲が大きく、作業距離が遠く、価格が安いが、精度が低く、環境光の干渉を受けやすい。滑らかな物体(反射光が異なる方向を向いている)または角度のある物体(複数回反射が発生する)に対して、飛行時間の撮像精度はいずれも影響を受ける。
通常のカメラと同様に、ToFカメラのチップ先端には光を集めるレンズが必要です。しかし、通常の光学レンズとは異なり、ここでは照射光源と同じ波長の光しか入らないことを保証するためにバンドパスフィルタを追加する必要があります。
ToFの利点:飛行時間は能動光源を用いて被測定物を照射するため、環境光のji端がない場合でも正常に動作する。立体カメラや三角測量システムに比べて、ToFカメラは体積が小さく、重量が軽く、一般的なカメラの大きさとはかけ離れていないので、軽量で小型のカメラが必要な場合に最適です。飛行時間アルゴリズムの原理は比較的簡単であるため、ToFカメラはリアルタイムで迅速に深さ情報を計算することができ、数十から100 fpsに達することができる。双眼立体カメラは複雑な相関アルゴリズムを使用する必要があり、処理速度が遅い。ToFの深さ計算は物体表面の階調や特徴に影響されず、非常に正確に3次元探査を行うことができる。一方、双眼立体カメラでは、目標に良好な特徴変化が必要であり、そうしないと奥行き計算ができないことがあります。光の速度は非常に速いため、ToFカメラは複雑な設計を必要として往復信号の時間差の検出を実現することができて、製造は相対的に困難で、ToFカメラの深さ計算精度は距離に応じて変化せず、測定範囲全体で基本的にcm級に安定することができて、これはいくつかの広い範囲の運動の応用場面にとって非常に意義がある。構造光学カメラに比べて、10メートルの範囲内ではToFカメラの精度が低く、10メートル外では精度が高い。ToFカメラの顕著な利点は、動作距離が比較的広く、0.5メートルから10メートルの範囲をカバーすることができ、精度要件が高くないシーンには数百メートルに達するものもあり、このシーンでは一般的な照射ユニットはレーザーではなく赤外線LEDを採用し、目を傷つけない。一方、構造光学カメラの撮影範囲は2 ~ 3メートルしかありませんが、精度はさらに高くなります。したがって、ToFカメラは短距離範囲で動作することができますが、一定の精度要件が必要な場合は、良い選択ではありません。
TOF深度カメラは時間測定の精度が高く、送信パルスは非常に短い時間(ピコ秒級)でなければならず、最高精度の電子部品を採用してもミリ級の精度に達することは難しい。そのため、近距離測定の分野、特に1 mの範囲では、TOF深度カメラの精度は他の深度カメラと比べて大きな差があり、近距離高精度の分野での応用を制限している。ToFカメラは遠隔距離測定には一定の利点があるが、価格は比較的高価で、色情報はない。
ToFカメラの精度は距離に大きく依存しており、1%の撮像距離で推定できると考えられているため、被測定物が5メートル離れていれば、ToFカメラは5 cmの精度に達することができる。双眼立体カメラの精度は約5〜10%の撮影距離であり、構造光学カメラは最も精度が高く、1 mmに達することができる。

延長:光学レーダは飛行時間タイプですか
光学レーダ(Light Detection and Ranging、LiDAR)、別名飛行時間レーザスキャナ(ToF Laser Scanner)、場合によってはレーザレーダ(Laser Radars)とも呼ばれ、周囲環境に多角的にレーザパルスを発射することで飛行時間に応じて被測定物距離を測定する。また、光学レーダは被測定物の詳細を深さマップに反映するために反射光強度も測定する。また、3 D ToFはスキャナレスLiDAR技術と見ることもできる。
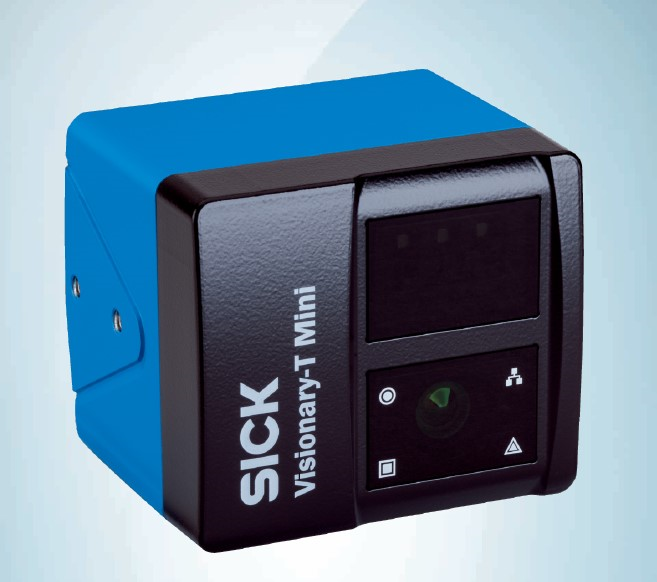
病気Visionary-T ミニ3Dカメラ
SICK Visionary-T Mini 3 Dカメラは3 D飛行時間(TOF)技術により、小型筐体と優れたデータ品質ロボット技術、輸送車と物流の自動化応用に正確で信頼性の高い2 Dと3 D測距データが欠かせない。また、設置スペースが狭くても、視覚システムは適切な機械設計に容易に統合できるはずです。SICK Visionary-T Mini 3 Dカメラ製品シリーズは、高性能とコンパクト構造設計と高いコスト効率を組み合わせている。さらに、3 D視覚センサは、高いピクセル密度を有する詳細な2次元および3次元散点図をデータ解析に提供することができる。自動運転モードを使用すると、マシンの統合が簡単になり、操作が容易になります。
昊艾知能について
昊艾知能はドイツSICKの中国3 D視覚分野の専門代理店である。
昊艾知能は3 D機器視覚全体ソリューションの提供に専念し、中国の知能製造レベルの向上と産業のグレードアップを支援する!
現在、我々は高素質の3 Dマシン視覚応用エンジニアとアルゴリズム研究開発エンジニアを持っており、完備したマシン視覚プロジェクトの評価能力と基礎コアアルゴリズムの開発能力を持っている。私たちの3 Dマシンビジョン全体ソリューションは動力電池、自動車業界、消費電子、白物家電、軌道交差検査など多くの分野で成功裏に実施され、豊富な3 Dマシンビジョンプロジェクトの応用とソフトウェア開発経験を蓄積しました!
昊艾知能の主な製品:3 D機械視覚全体解決方案、構造光3 Dカメラ、レーザー線走査カメラ、SICK 3 D線レーザー輪郭センサ、TOFカメラ、高精度3 D測定システム、視覚誘導測位システム、無秩序把持システムなどを含み、平面度、高度差、位置度測定、凹凸欠陥検出、膠路検出、視覚誘導ロボット磨き、視覚誘導ロボットワーク位置決め組立、ワーク無秩序把持などの機能を実現することができる。