-
メール
info@auniontech.com
-
電話
15601689581
-
住所
上海市徐匯区虹梅路2007号6号棟3階
Shanghai Haoliang Optoelectronic Equipment Co., Ltd
機械視覚三次元イメージング技術の概要(二)
日付:2025-12-02読み:0
機械視覚三次元イメージング技術の概要(二)
こうぞうこう
構造光(Structured Light)は、レーザダイオード(Laser Diode、LD)またはデジタル光源プロセッサ(Digital Light Processor、DLP)を用いて予め設計された特殊な構造を有するパターン(離散スポット、ストライプ光、符号化構造光など)を被測定物に投影し、別のカメラを用いて物体の異なる高さ位置で反射されて戻ってくるパターン変形を観察し、被測定物表面が平面であれば、観察された構造光パターンは投影と類似しており、変形はなく、距離の遠近に応じて一定のスケール変化が発生するだけである。しかし、被測定物の表面が平らではなく、高低差がある場合、観察された構造光パターンは被測定物の高さの変化に応じて異なる程度の変形が発生し、これらの変形に基づいて被測定物の位置と深さ情報を計算することができる。
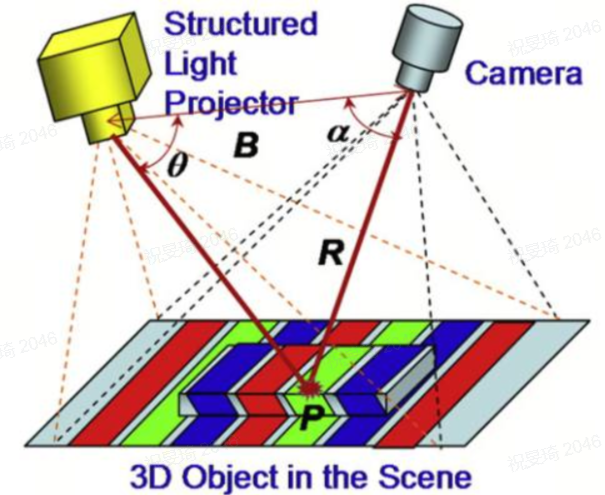
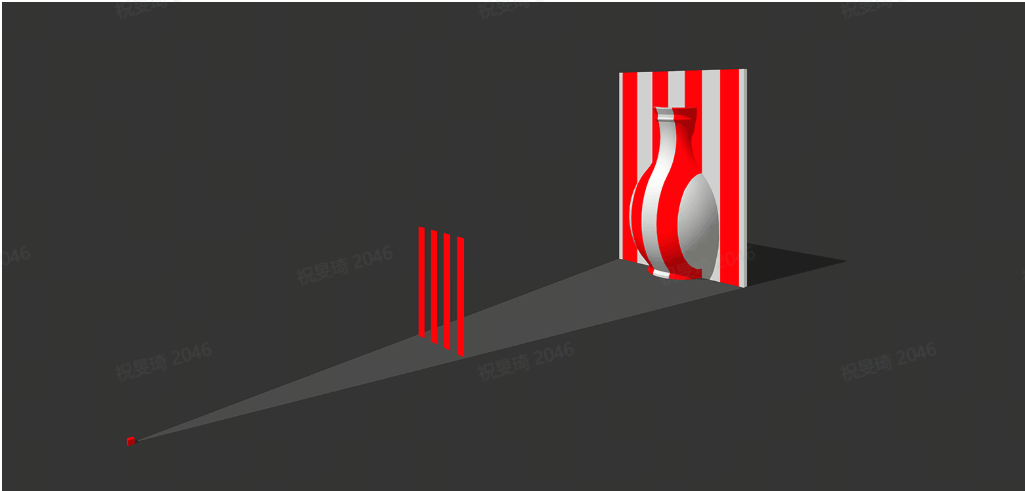
構造光イメージングは一般的に3ステップ(ストライプ投影技術を例に)に分けられる:
第1ステップ、ストライプ生成:コンピュータプログラミングにより正弦波ストライプを生成し、この正弦波ストライプを投影装置を通じて被測定物に投影し、CCDカメラを利用してストライプの被物体変調の曲げ度合いを撮影し、この曲げストライプを復調して位相を得、更に位相を全場の高さに変換する。ここでは4段階位相シフト法を用いているので、ここでは4枚の位相差pi/2のストライプが生成される。そして、この4枚のストライプを時間分割して被測定物(マスク)に投影し、下図の左の図(もちろん4枚)のように採取するとともに、4枚の参照面のストライプ(変調されていない、同じ4枚)を採取する。
ステップ2、位相回復:収集された4枚の変調縞図から変調された位相が算出され、ここで得られた位相図はカットオフ位相図である。4段階位相シフトアルゴリズムで得られた結果は逆タンジェント関数で計算されたため、[-pi、pi]の間に制限され、つまりその値がこの範囲を超えるたびに、再び開始される。
ステップ3、3 D再構築:上記両者を減算して位相差を得、この位相差は被測定物の基準面に対する高さ情報を特徴づけ、更に位相と高さ変換式を代入し(その中で相応パラメータは標定を経て)、3 D構造の画像を得て、具体的な3 D再構成は非常にアルゴリズムの支持に依存して、体重構成過程に必要なアルゴリズムも非常に複雑である。
構造光三次元イメージング技術は現在、ロボットの三次元視覚感知の主要な方式であり、構造光イメージングシステムはいくつかのプロジェクタとカメラから構成されており、一般的な構造形式は、単一プロジェクタ-単一カメラ、単一プロジェクタ-デュアルカメラ、単一プロジェクタ-マルチカメラ、単一カメラ-デュアルプロジェクタ、単一カメラ-マルチプロジェクタなどの典型的な構造形式である。
構造光と両目立体視はいずれも三角測量原理に基づいており、カメラとプロジェクタの間または両目視覚の中の2つのカメラの間には一定の距離を隔てなければならず、測定を実現するためには一定の角度a(一般的には>15°)が存在しなければならず、いずれも体積が大きく、被測定物の表面が急峻である場合や段差があると遮蔽を生じやすいという欠点がある。
構造光と三次元物体識別技術に基づいて開発されたロボット三次元視覚誘導システムは、比較的広い深さ測定範囲内に散乱して堆積された部品の全自由な位置決めと把持を行うことができる。従来の2次元視覚測位方式では固定深さ部品のみを識別でき、部品の一部の自由度しか取得できない位置情報に比べて、より高い応用柔軟性とより大きな検出範囲がある。工作機械の上下材料、部品の選別、積み上げ積み上げなどの工業問題に有効な自動化ソリューションを提供することができる。
構造光技術とレーザー三角にはいくつかの類似点があるが、システムがより複雑に取得した情報もより豊富で、より詳細な点雲を生成することができる。構造光学カメラは被測定物が静止しているシーンに適しており、レーザー三角カメラは被測定物が動いている状態、特にコンベアや伝送路に適している。環境光が複雑で直射日光が当たるシーンでは、大出力レーザー三角カメラがより有利で、レーザーは非常に波長の狭い光を投射することにより、イメージセンサーは狭帯域フィルタを通じて環境光干渉をフィルタ除去することができる。構造光学カメラはLED光源を使用することが多く、安全リスクはありません。レーザー三角カメラはレーザーを使用し、目に潜在的な安全リスクがある。サブミクロン応用シーンでは、構造光学カメラの方が有利であり、レーザー三角カメラはレーザースポットが存在するためサブミクロンの精度には達していない。構造光学カメラは、レーザー三角カメラのように一度に測定物の断面の深さ情報を取得することができるのではなく、全視野で一度に3次元イメージングを完了することができます。実際の用途では、構造光学カメラは、正確に較正された白色または青色で特殊な構造を有する光を被測定物に投影するものであり、一般的な構造は平行な線、縞、またはメッシュを有する。構造光が被測定物表面に照射されると、光の構造は被測定物表面の高低及び曲率の変化に応じて変化する。ストライプ構造光を例にとると、ストライプは被測定物の表面で厚くなったり薄くなったりすることがあり、これらの場所のサンプリングポイントとカメラの距離がそれに応じて近いか遠いことを意味し、特別に設計されたモード認識と3次元再構築アルゴリズムは情報に基づいて3次元イメージングを完了します。構造光学カメラのプロジェクタの中には、RGBカメラとしての役割を果たすものもあり、測定物のテクスチャや色情報を取得することができます。
昊艾知能代理のZIVID構造光学カメラはシングルプロジェクタのシングルカメラの設計を採用し、能動的な双眼立体視に似ているが、カメラが1つ足りない。構造化光源を能動的に投射する形式により、人為的に目標測定物体に識別しやすい特徴点を追加した。構造は事前に知られておりランダムではないため、特徴抽出の演算量はより低く、相関計算問題も回避されている。シングルプロジェクタシングルカメラの構造光学カメラは、アクティブな双眼立体視カメラと同様に、ブロック平均、解像度、精度の問題に直面しています。ZIVID構造光カメラは、これらの問題を克服するために、時間領域と空間領域の両方の符号化を持つ構造光を導入することによって、光を構成する。しかし、構造光学カメラはレーザー三角カメラと同様に、鏡面、濃い色、または吸収率の大きい物体に対しては、依然としてデータ損失と検出エラーが発生します。次に、ZIVID構造の光学カメラと双眼立体視カメラで得られた点群の比較を示します。
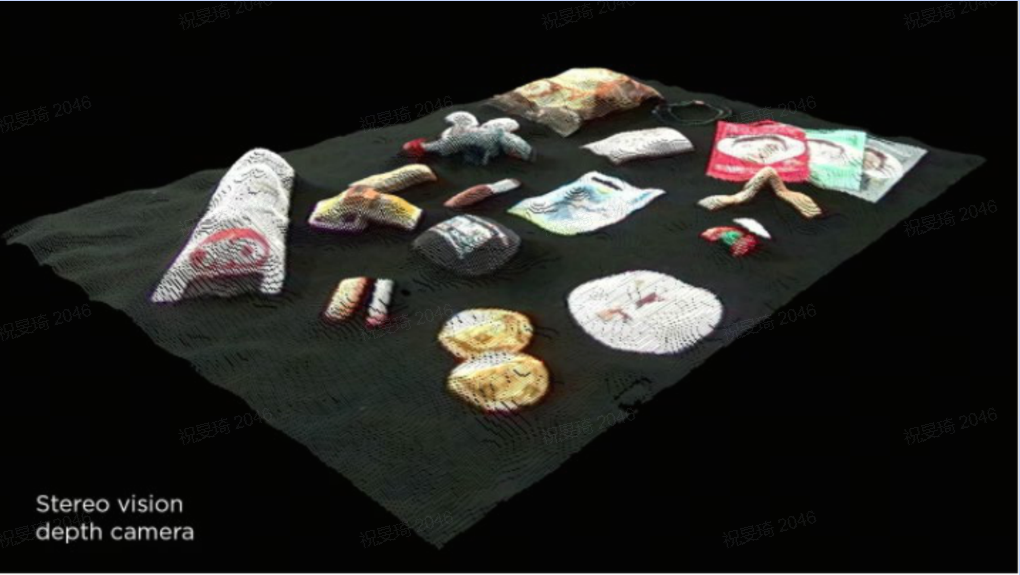
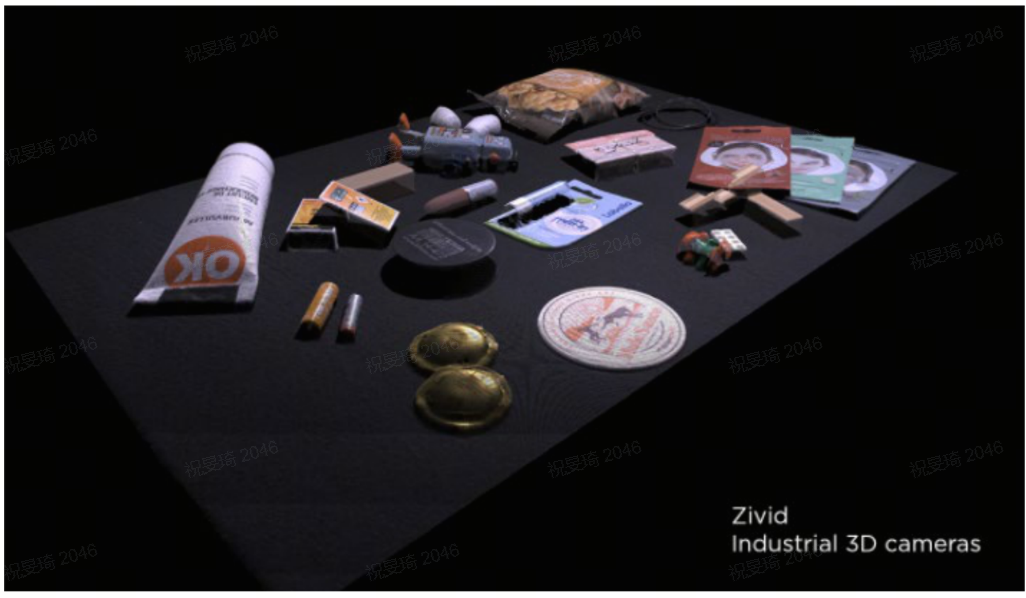
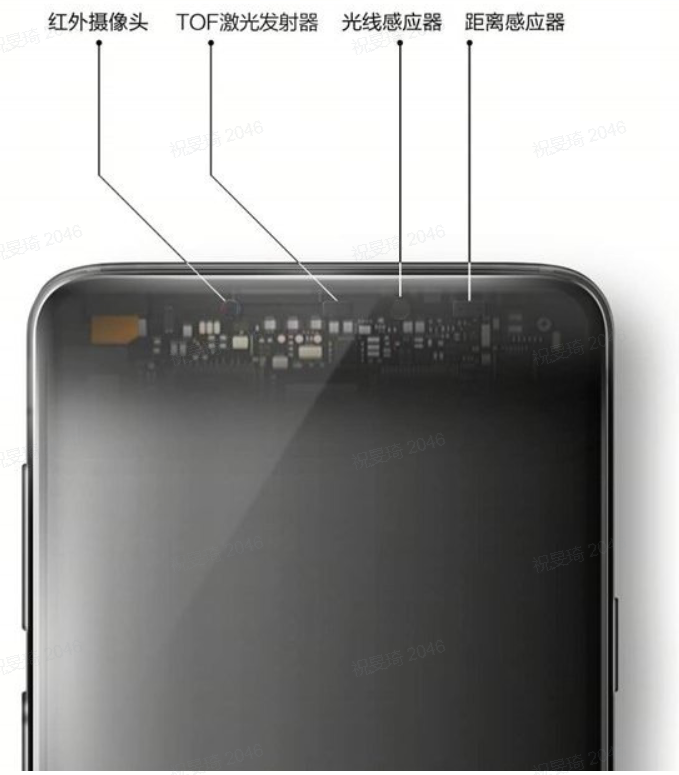
小米は小米8透明探索版に発アンドロイド陣営の3 D構造光技術を開発し、OPPOはその後Find Xにも3 D構造光を使用し、Vivo発ToF 3 D超誘導技術、30万個の赤外線測定点を用いた。ToF有効深さ情報量は構造光の10倍の由来であり、情報量が高いほか、ToFの動作距離も構造光より高く、使用距離は3メートルに達し、後者の3倍に達した。
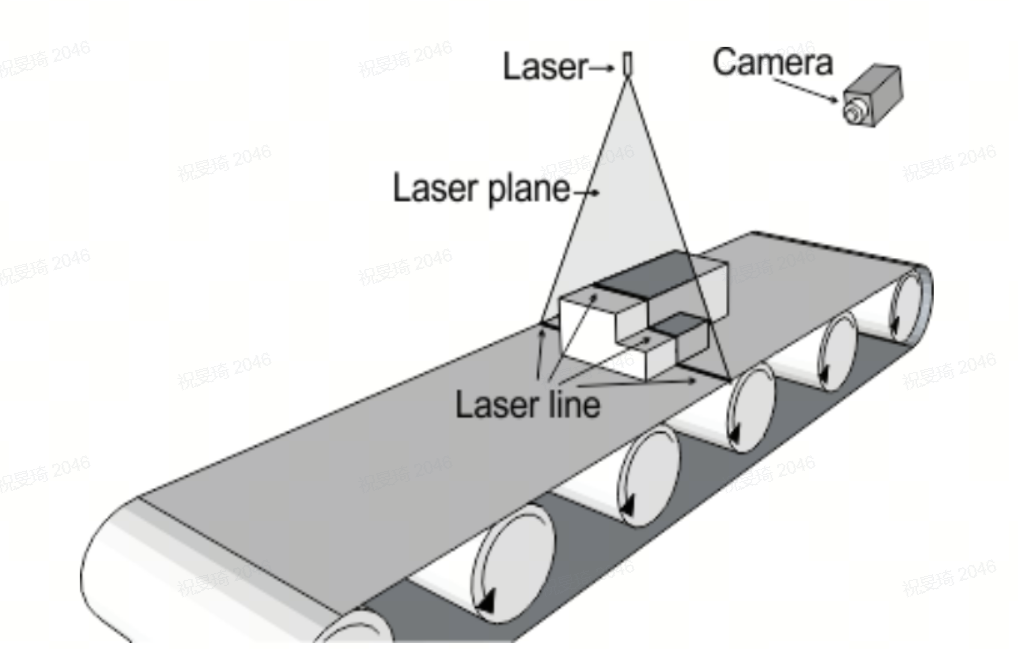
レーザ三角形
レーザトライアングル(Laser Triangulation)測定法はカメラレンズとレーザ光を一定の角度にし、レーザ光源を被測定物の表面に投射し、物体表面の輪郭線を生成する。被測定物の3次元画像を取得するには、物体とカメラが相対運動を起こして複数の物体表面輪郭線を生成し、最後にカメラはこれらの輪郭線を1組の3次元画像に構成しなければならない。この方法は、物体の高さに関係する線の幾何学的オフセットを測定することによって行われる。オブジェクトスキャンに基づく1次元イメージング技術です。レーザーエミッタと被測定物の距離に応じて、レーザースポットはカメラの視野の異なる位置に現れる。レーザースポット、カメラ、レーザーエミッタによって三角形の光路が形成されるため、この技術はしばしば三角測量と呼ばれる。この技術は構造化または複雑な表面に敏感であり、被測定物が高すぎると、遮蔽のためにカメラに反射できないレーザー線がある。
入射光束と被測定物の表面法線の角度関係によって、レーザー三角測量法は斜射式と直射式の2種類に分けることができる。直射式は、入射光束と被測定物の表面法線との角度が0である。斜射式は、入射光束と被測定物の表面法線との角度がa>0である。一般的な直射式と斜射式の配置方法は、具体的には下図のようになります。
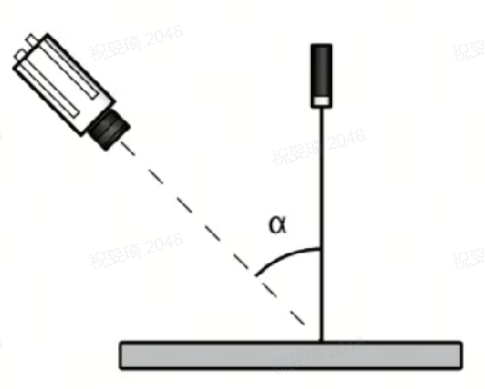
ちょくしゃしき

しゃこうしき
以下に直射式を例にレーザー三角測量法の原理を紹介する。

上図の赤色、緑色、青色の点線は、異なる距離の反射光がカメラの結像面に投射される異なる位置を示し、これらの位置からセンサと被測定物の表面との距離を計算します。垂直距離dの変化は、カメラの撮像位置d′の変化をもたらす。この技術の測定範囲と精度は互いに制約されていることがわかる。精度が高いほど、カメラの撮像面に反映される垂直距離の変化が小さくなることを意味します。これにより、目標位置の変化範囲は必然的に限られる。目標深度が高くなるにつれて、カメラ撮像センサーの物理的なサイズをすぐに超えてしまいます。光学系の具体的な設計では、測定ニーズに応じて測定範囲と測定精度をトレードオフして実現する必要があるよい効果。
レーザー三角測量法を基礎とするカメラは主にレーザーダイオード(Laser Diode、LD)、集光レンズ、受信レンズ、イメージセンサー、信号処理ユニットから構成される。その光路の具体的な例を下図に示す:

xは、初期基準平面に対する被測定物表面のオフセットを表す
x′はイメージセンサ上の被測定物のオフセットを表す
aレーザビームと受信レンズの光軸の角度を示す
βは、レンズの光軸と撮像センサ表面とのなす角度を表す
Lは被測定物表面と受信レンズとの距離を示す
L′は、受信レンズとイメージセンサとが結像する距離を示す
似た三角形の原理を利用して、次のことができます。

| ちょくしゃしき | しゃこうしき | |
| 長所 |
|
|
| 欠点 |
|
|
レーザー三角測量法は非常に高い解像度と測定精度を持ち、その解像度はミリ及びミクロンレベルに拡張できるが、実際の応用ではカメラとレーザー光源の横距離に制限され、測定時間が長く、比較的短距離の測定にしか適していない。直射式レーザー三角カメラについては、カメラの光軸とレーザー平面との間の角度を大きくすることで、z軸解像度を高めることができるが、角度θが大きくなるにつれて、光学遮蔽現象もますます明らかになる。特に物体表面に凹凸の起伏がある場合、このような構造には一定の遮蔽が存在する:レーザー線が照射されない領域を影と呼び、カメラが反射光を受信できない領域を盲点と呼ぶ。
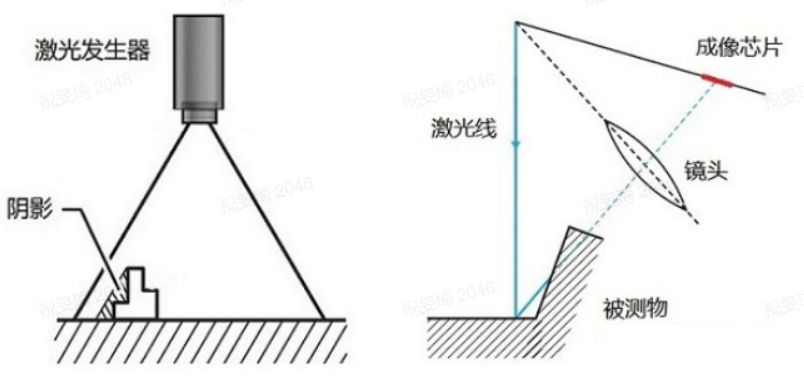
測定対象物の表面が均一でない場合、光学的遮蔽のほかに多重反射が生じる可能性がある。
下図のように、光線1は入射光が物体表面で発生する第1二次反射、光線2は入射光が物体表面で発生する二次反射であり、この2本の光線は検出器上の結像位置が異なる。

下図のように、赤色入射光線は物体表面で発生する2回の反射であり、この2回の光線は検出器上の結像位置が同じである。

ジヴィッド 2+ M60
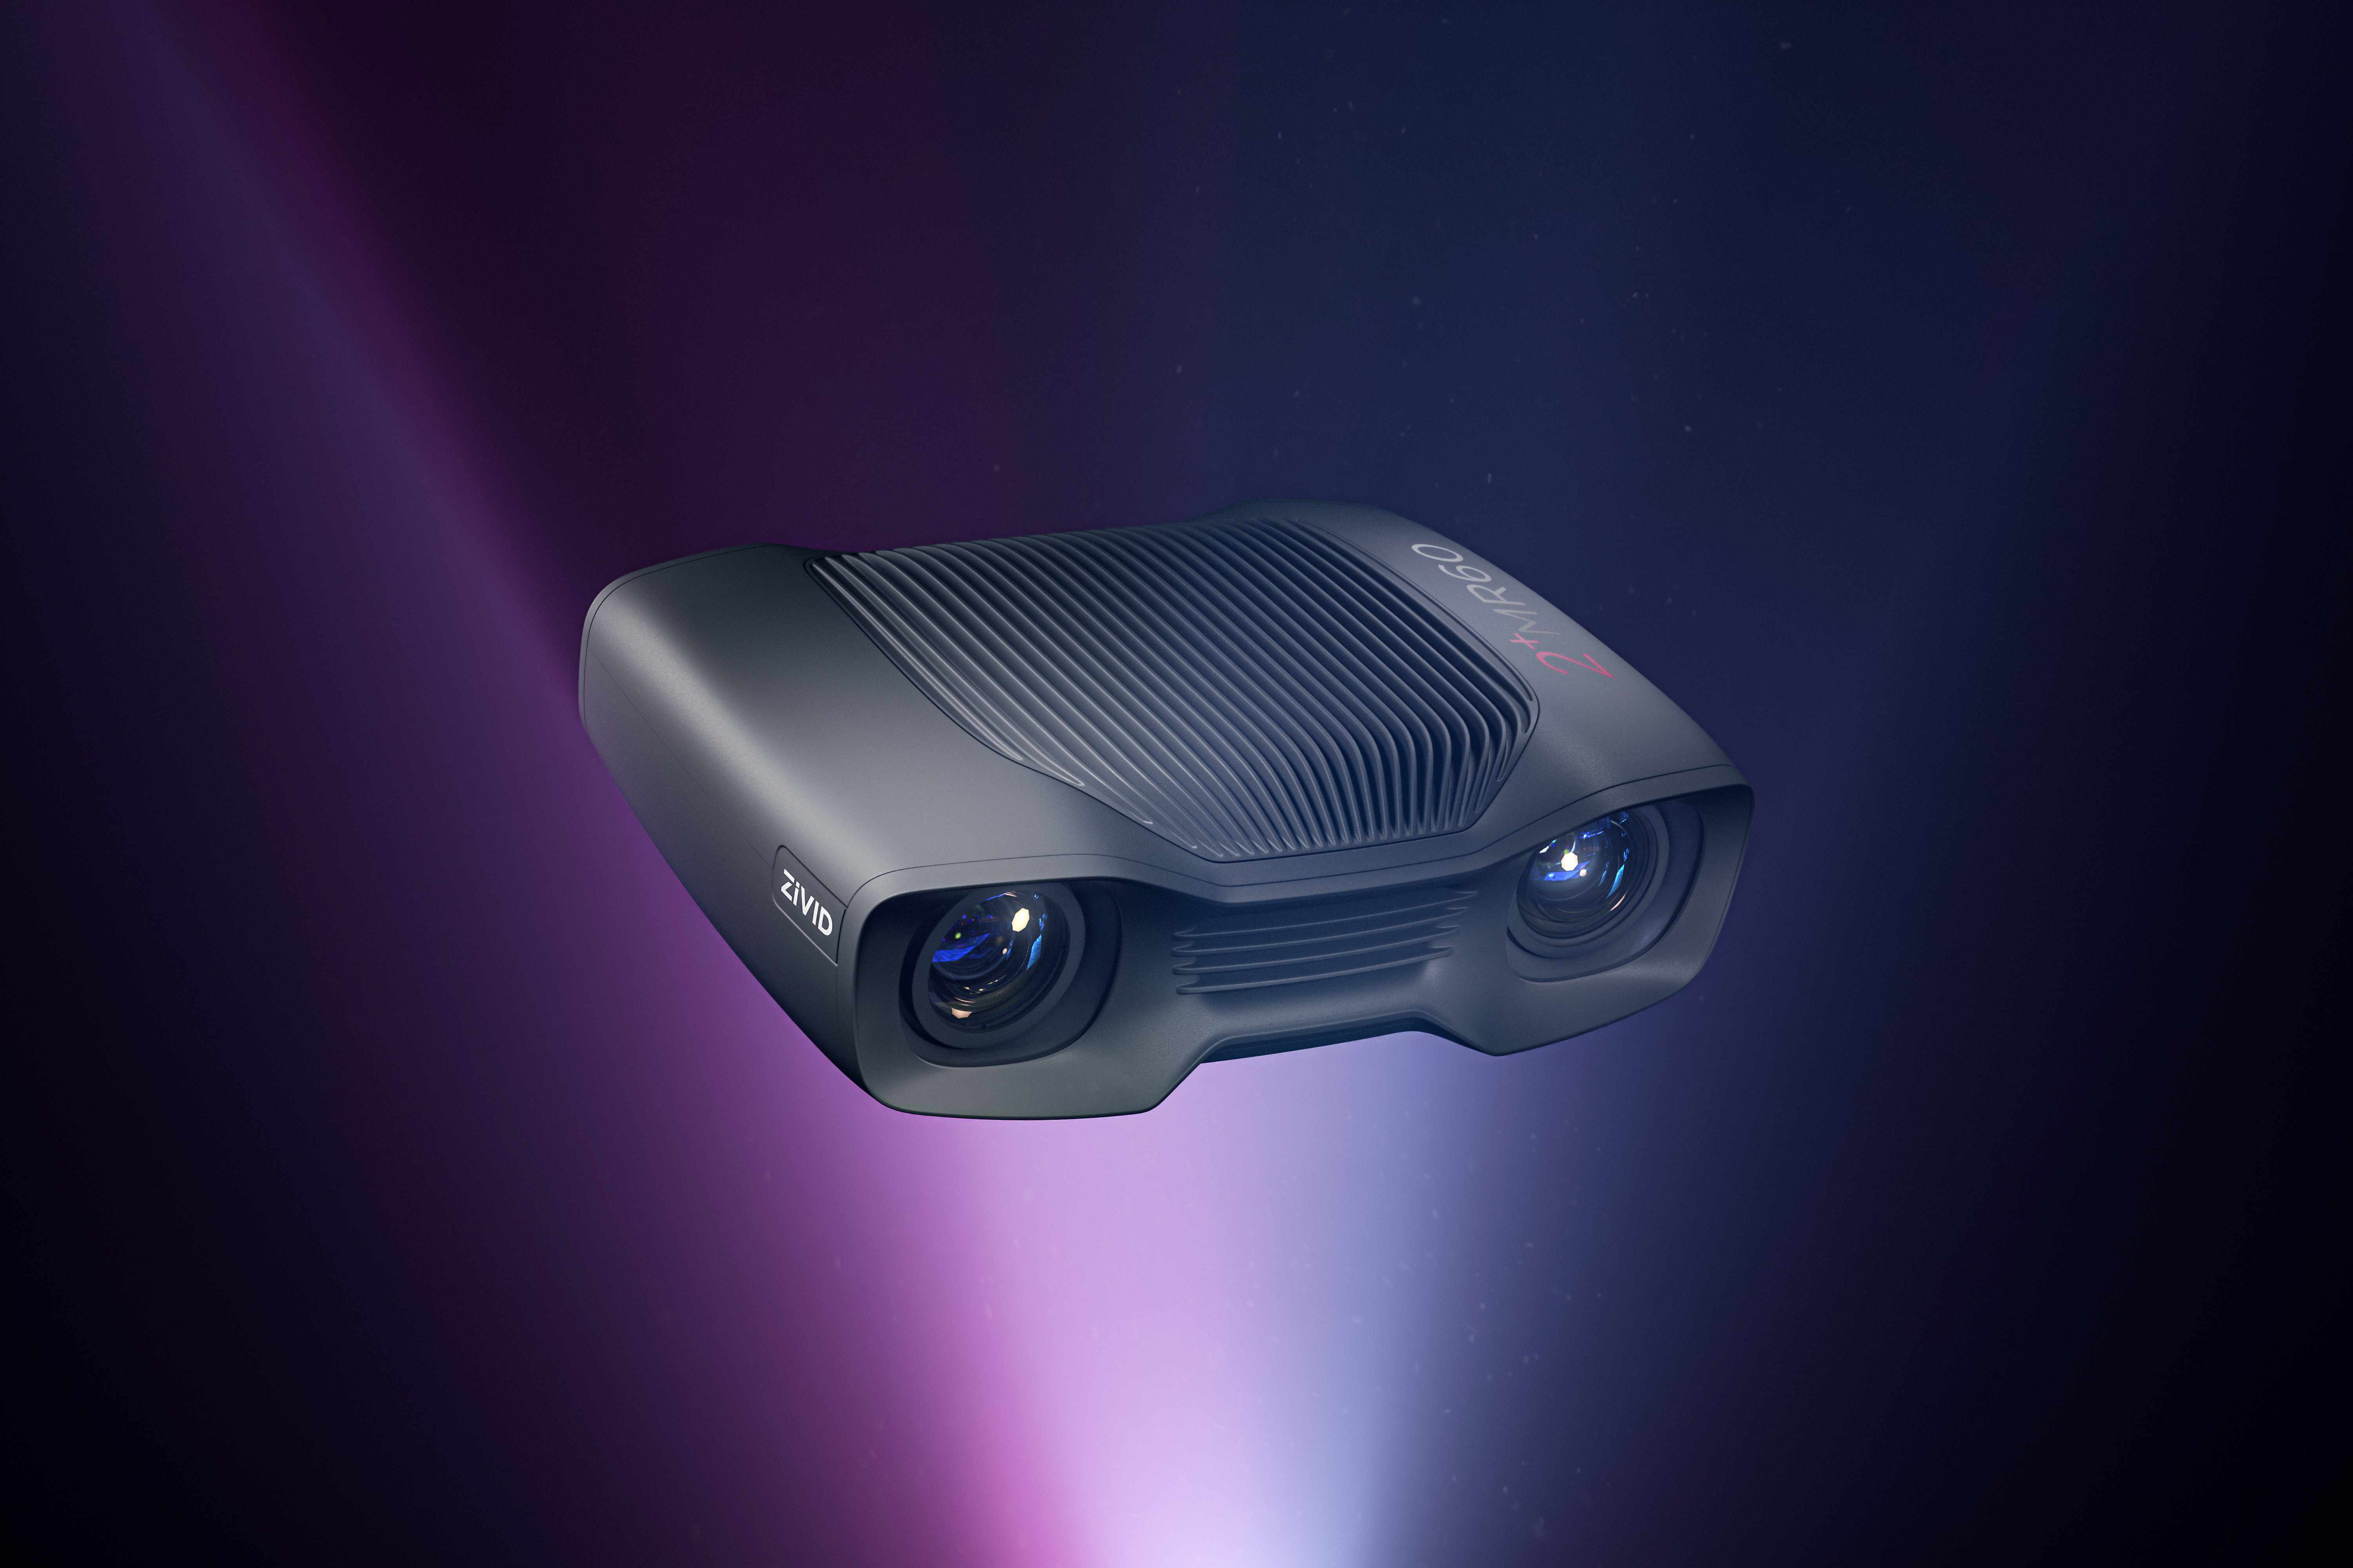
昊艾知能代理のZivid 2+M 60高解像度ロボット固定式3 D+2 Dカメラであり、解像度、正確性、詳細な要求に使用される高いを選択して設定できます。このカメラはZivid 3 Dカメラの中で最もはっきりした、最も密集した点雲を捕獲できる製品で、1平方センチメートルあたり5000点に達し、寸法精度は99.8%より大きく、すべての物体はその真実の形で表現することができる。品質と精巧さを検出するアセンブリタスクでは、詳細、特徴、欠陥を簡単に観察することができます。わずか100ミリ秒で最も驚くべき点群が捉えられた。
昊艾知能について
昊艾知能はドイツZIVIDの中国3 D視覚分野の専門代理店である。
昊艾知能は3 D機器視覚全体ソリューションの提供に専念し、中国の知能製造レベルの向上と産業のグレードアップを支援する!
現在、我々は高素質の3 Dマシン視覚応用エンジニアとアルゴリズム研究開発エンジニアを持っており、完備したマシン視覚プロジェクトの評価能力と基礎コアアルゴリズムの開発能力を持っている。私たちの3 Dマシンビジョン全体ソリューションは動力電池、自動車業界、消費電子、白物家電、軌道交差検査など多くの分野で成功裏に実施され、豊富な3 Dマシンビジョンプロジェクトの応用とソフトウェア開発経験を蓄積しました!
昊艾知能の主な製品:3 D機械視覚全体解決方案、構造光3 Dカメラ、レーザー線走査カメラ、SICK 3 D線レーザー輪郭センサ、TOFカメラ、高精度3 D測定システム、視覚誘導測位システム、無秩序把持システムなどを含み、平面度、高度差、位置度測定、凹凸欠陥検出、膠路検出、視覚誘導ロボット磨き、視覚誘導ロボットワーク位置決め組立、ワーク無秩序把持などの機能を実現することができる。