-
メール
406909520@qq.com
-
電話
17312275363
-
住所
南京市浦口区浦東北路5号明発科創本部基地
Nanjing Weixin Space Information Technology Co., Ltd
干物|深水マルチビーム測深システムの動作原理と応用範囲
日付:2025-11-27読み:0
深水マルチビーム測深システム高解像度海底地形測定技術であり、広いセクタ音波を発射し、マルチパスエコーを受信することにより、高精度で全カバーされた海底地形データを迅速に取得することができる。従来のシングルビーム測深(航跡線に沿って離散点水深を得ることしかできない)に比べて、マルチビームのコアメリットはストライプ同期メジャー特に広範囲で複雑な地形の深海探査に適している。次に、動作原理と適用範囲から説明します。
一、動作原理:音波発射から地形反転まで
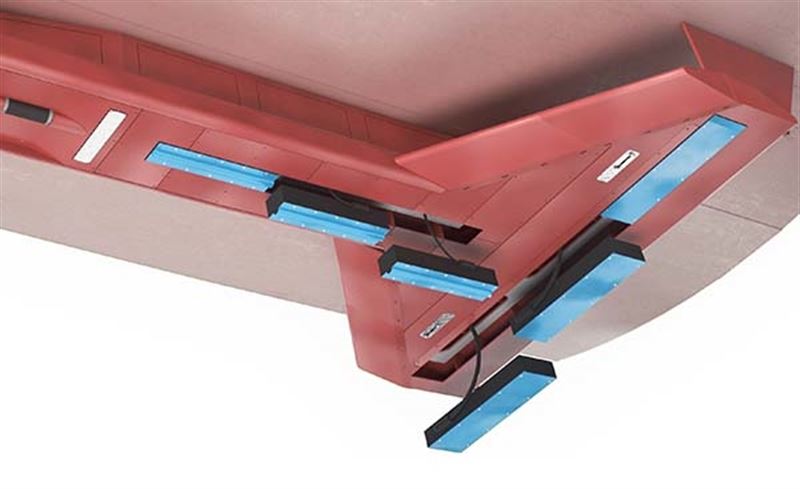
マルチビーム測深システムの核心は「アレイ変換器+ビーム形成技術」によって、単一の送信パルスを複数の狭ビームに変換して一定のセクタをカバーし、さらにエコー遅延と強度によって各ビーム足跡(Footprint)の水深と位置を計算し、最終的には連続海底地形に連結することである。そのワークフローは次の重要な一環に分けることができます。
1. ハードウェア構成
システムは主にトランスデューサアレイ、データ収集ユニット、モーションセンサ(姿勢/位置決め)、処理ソフトウェア4つの構成要素:
トランスデューサアレイ:通常、船底や曳体に取り付けられ、送信と受信機能を統合します。発射陣は海底への高周波音波の発射を担当する(周波数は水深に合わせて調整し、深水は12 kHz ~ 50 kHzを常用する)、受信アレイは、海底で反射されたエコーを受信するための数十〜数百のアレイ要素からなる。
モーションセンサ:GNSS(グローバルナビゲーション衛星システム)を含み、絶対位置、慣性測定ユニット(IMU)が船体姿勢(横揺れ、縦揺れ、昇沈)を監視し、音響ドップラー流速プロファイル(ADCP)補助速度測定を提供し、データ空間の位置決め精度を確保する。
データ処理ユニット:リアルタイムで音波信号、姿勢、測位データを収集し、アルゴリズムを通じて水深点雲を生成する。
2. コアワークフロー
音波放射とビーム形成:トランスデューサは、幅の広いセクタ(例えば、120〜160°)の音波パルス(「ペンビーム」または「ファンビーム」)を送信する。じゅしんアレイパスフェーズアレイぎじゅつ(各アレイの位相差を制御する)ワイドセクタのエコーを数十〜数千個の狭ビーム(角度分解能は0.1°〜1°)に分解し、送信セクタと対称な受信セクタ(例えば150°×150°)をカバーする。
エコー検出と水深計算:各ビームのエコー遅延(Δt)は音波が海底を往復する時間に対応し、音速断面(Sound Velocity Profile、SVP、海水温度、塩度、圧力を事前または同期に測定して音速を修正する必要がある)を結合し、当該ビーム足跡の水深を計算する:
D=2 c⋅Δt+姿勢/取り付け偏差補正
ここで、cは音速、Δtはエコー遅延である。
位置と姿勢補正:船体航行中の横揺れ、縦揺れ、沈み上げ及びGNSS位置決め誤差のため、IMUデータを通じてビーム足跡の水平位置(X、Y)と垂直深さ(Z)を動的に修正し、地形接合精度を確保する必要がある。
ストライプの分割とグラフ化:連続航行のビーム足跡は時間/位置順にソートし、ノイズ点(魚群、気泡干渉など)を除去し、最終的に高解像度海底DEM(デジタル標高モデル)または3次元地形図を生成する。
二、深水シーンの特殊性
深水(通常は>1000 m、さらには10000 m以上)環境では、マルチビームは音波減衰が強く、伝播時間が長く、環境ノイズが複雑などの課題があるため、システム設計には最適化が必要です:
ていしゅうははっしん:深水はより低い周波数(例えば12 kHz ~ 30 kHz)の音波を選択し、減衰(音響エネルギーは周波数の二乗に反比例する)を下げ、エコーが有効に受信できることを確保する。
パワーエミッション:長距離伝播の音響エネルギー損失を補償するために、送信電力(数キロワットから数十キロワット)を増加させる。
高精度音速補正:深海音速は温度、塩度の垂下階層化の影響を顕著に受け(例えば、温躍層、塩躍層)、SVP計或いはCTD(温塩深度計)を通じてリアルタイムに測定し、音響線の曲げによる測深誤差(深水誤差は数メートルに達する可能性がある)を避ける必要がある。
ドラッグまたはAUV搭載:船体プラットフォームの深海作業の不便(例えば動力、安定性)を避けるために、多ビームは常に自主水中ロボット(AUV)、遠隔制御無人潜水器(ROV)または専用曳体に集積し、柔軟な探査を実現する。
三、応用範囲:海洋科学から工学実践まで
多ビーム測深システムは深海探査の「目」であり、海洋資源開発、科学研究、国防安全などの分野に広く応用されている:
1. 海洋地質と地球科学研究
海底地形マッピング:海山、海溝、洋中脊椎、熱液区などの微地形を描き、プレート運動(例えば急降下帯増殖楔)、火山活動(例えば洋底火山鎖)などの地質過程を明らかにした。例えば、マルチビームを用いてマリアナ海溝の超深海段丘を発見したり、IODP(国際大洋発見計画)掘削立地に地形根拠を提供したりする。
堆積環境解析:海底の微細地形(例えば砂波、洗浄槽、泥火山)を通じて堆積タイプ(濁流、等深流)及び古気候記録を識別し、古海洋環境の再建を支援する。
2. 海洋資源の探査と開発
ガス資源調査:大陸棚の縁、盆地の凹みなどの構造(断層、皺など)を探査し、石油・ガス貯蔵層の蓋層と貯蔵空間を囲む、掘削プラットフォームの坑位地形を監視し、作業の安全を保障する。
鉱物資源評価:多金属結核、コバルトリッチ結殻、熱液硫化物鉱床の分布領域(太平洋クラリオン-クリプトン区など)を識別し、資源埋蔵量を評価する。
再生可能エネルギー開発:海上風力発電場の杭基礎立地を計画し(海溝、崖を避ける必要がある)、海底ケーブル/配管のルート地形を監視し、浸食リスクを減らす。
3. 海洋工事と環境モニタリング
航路と港の建設:港水域、航路(例えば深水航路)の航行妨害暗礁、浅瀬を測量・製図し、大型船舶の航行安全を保障する。浚渫工事後の地形変化を監視する。
海底パイプライン/光ケーブルのメンテナンス:パイプラインの露出、宙に浮いた状態または埋立た状態(多ビームによる地形突然変異の識別)を調査し、破断事故を予防する。
災害警報:海底地滑り(例えば大陸坂の不安定)、津波源区の地形(例えば津波尾根)を監視し、沿岸への潜在的な脅威を評価する。
4. 国防と安全分野
水中目標探査:事故潜水艦、沈没船または機雷の捜索を補助し、地形マッチングにより位置決め精度を向上させる。
軍事地形の保障:潜水艦の隠蔽航行、上陸場の立地に高精度海底地形データを提供する。
まとめ
深水マルチビーム測深システム「ワイドセクタ送信-マルチビーム受信-マルチソースデータ融合」の技術ルートを通じて、深海地形の高効率、高精度な測量・製図を実現し、現代海洋探査のツールである。AUV/ROVプラットフォームの小型化、AIアルゴリズムの導入(例えば自動ノイズ抑制、地形特徴抽出)に伴い、深海科学研究と工学応用におけるその価値はさらに明らかになるだろう。