-
メール
1115468868@qq.com
-
電話
13622644996
-
住所
長安鎮湧頭コミュニティ沿海路6号B 1棟
Guangdong Laibotong Testing Equipment Co., Ltd
機械衝撃試験機:衝撃エネルギーと加速度の制御コア原理
日付:2025-12-15読み:2
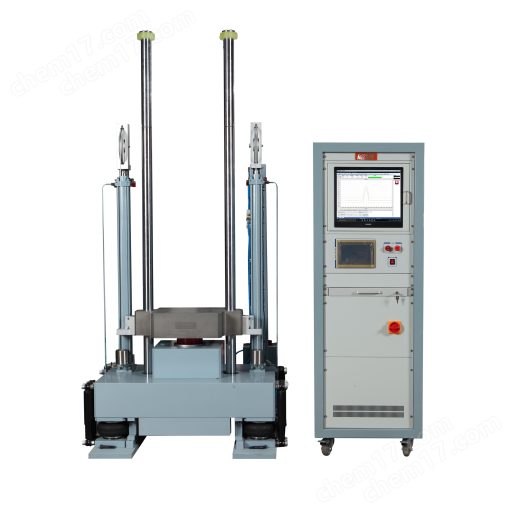
きかいしょうげきしけんき自由落下、振り子衝撃などの多様な方式を通じて、製品が輸送、使用中に遭遇する可能性のある衝撃環境を正確にシミュレーションし、その核心技術の優位性は衝撃エネルギーと加速度の正確な調整にある。この制御能力は「エネルギー計算可能、プロセス制御可能」の設計ロジックに由来し、機械構造パラメータの最適化と運動状態の正確な介入を通じて、異なるテストシーンでのパラメータマッチングを実現し、製品信頼性評価に科学的根拠を提供する。
自由落下式衝撃試験機のエネルギーと加速度制御は、コアが「高さと質量」の二重パラメータ設定に依存する。エネルギー公式E=mgh(Eは衝撃エネルギー、mはサンプルと治具の総質量、gは重力加速度、hは落下高さ)に基づいて、設備は2種類の核心方式を通じて衝撃エネルギーを調節することができる:1つは落下高さを正確に制御し、サーボ上昇機構を通じてサンプルを安定的に設定高さ(数十ミリから数メートルまで様々)に上昇させ、高さ誤差は±1 mm以内に制御し、重力ポテンシャルの正確な制御を確保する;第二に、異なる品質の治具を配合するのに適しており、サンプルの品質が固定されている場合、治具の品質を増減させることで総衝撃品質を調整し、エネルギー範囲の拡大を実現する。加速度の制御は落下テーブルの材質と緩衝構造によって実現される--剛性テーブルは瞬時に強い衝撃を発生でき、加速度は数千m/s²に達することができ、精密部品のテストに適している、異なる硬度のクッションパッドを装填すると、衝撃ピーク加速度を下げ、輸送中のクッション保護シーンをシミュレーションし、包装部品のテスト需要を満たすことができる。
振り子ハンマー衝撃式試験機の制御ロジックは「振り子長、振り子ハンマー品質と衝撃角度」を中心に構築されている。その衝撃エネルギーは揺動錘が特定の角度に持ち上げられたときに持つ重力ポテンシャルエネルギーに由来し、式E=mgL(1-cosθ)(Lは揺動長、θは揺動角)を通じて、揺動長、揺動錘の質量または揺動角を調節することで衝撃エネルギーを変えることができる:設備は通常、異なる質量の揺動錘(数百グラムから数十キロ)を複数組備え、調節可能な揺動長機構を組み合わせ、広い範囲のエネルギーカバーを実現する、振子角はサーボ位置決めシステムによって正確に制御され、角度誤差≦0.5°で、エネルギー出力の一致性を確保する。加速度の制御は衝撃速度と接触時間と相関し、スイングハンマーの衝撃ヘッドの形状(例えば球形、くさび形)を最適化することにより、衝撃接触面積と時間を変更し、さらに衝撃加速度ピークを調整することができる、同時に、設備に内蔵された加速度センサはリアルタイムで衝撃過程中の加速度曲線を収集することができ、閉ループ制御システムを通じて揺動角と揺動錘パラメータを動的に修正し、テストデータの正確性を確保する。
どのような衝撃方式でも、コア制御には「機械構造最適化+センシングフィードバック調整」の協力が欠かせない。装置は高精度機械部品(例えばサーボモータ、ボールねじ)を通じて運動パラメータの正確な実行を確保すると同時に、加速度センサ、変位センサを用いてリアルタイムで衝撃過程データを収集し、中央制御システムに転送して分析を行う。実際のパラメータと設定値に偏差が発生した場合、システムは高さ、振り子角または振り子錘の品質を自動的に調整し、閉ループ制御を形成し、毎回の衝撃試験が予め設定されたエネルギーと加速度の要求に正確に一致することを確保し、異業種の製品信頼性試験に安定し、信頼できる技術サポートを提供する。